2026-08-14, 17:30–18:00, Kapel
Taal: Nederlands
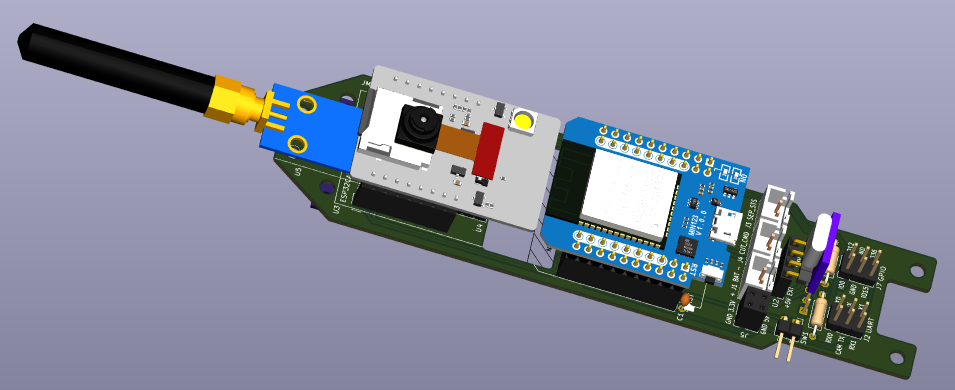
Fli3d is een ESP32-gebaseerde neuskegel voor microraketten die vluchtdata realtime doorstuurt naar een grondstation. Tijdens een weerballonvlucht tot 37 km en een microraketlancering ging er vanalles mis. Maar juist die mislukkingen leverden cruciale inzichten op. Deze lezing toont hoe fouten en iteratie leidden tot Fli3dv2.
Fli3d is een ESP32-gebaseerde neuskegel voor microraketten. Tijdens de korte vlucht verzamelen een gps, gyroscoop, magnetometer, barometer en camera allerlei telemetrie, die in realtime naar een grondstation wordt doorgestuurd voor visualisatie en analyse.
Hoewel het project sterk geïnspireerd is door de ontwikkeling van echte ruimtevaartpayloads, werd Fli3d volledig ontwikkeld met vrij beschikbare tools zoals Visual Studio Code/PlatformIO, FreeCAD, KiCad, OpenRocket en Yamcs.
Op Fri3d Camp 2022 stelde ik de eerste versie van Fli3d voor. Kort daarna bereikte het systeem (vluchtnaam “Fli3d Chicken”) tijdens de vlucht met een KMI-weerballon een hoogte van 37 kilometer. Twee jaar later, op Fri3d Camp 2024, volgde eindelijk de eerste lancering op een microraket: Fli3d Aubergine.
Geen van beide missies was een onverdeeld succes. Maar net zoals bij New Space ontwikkelingen vloeiden de boeiendste resultaten voort uit de lessen van wat misging. Uit die ervaringen ontstond Fli3dv2.
In deze lezing neem ik je mee door de technische keuzes, de mislukkingen, de onverwachte problemen en de verbeteringen die van Fli3d een project maakten dat vooral vooruitging door spectaculair te falen.
Als projectleider en systeemingenieur ruimtevaart stuur ik ingenieurs aan in verschillende disciplines: mechanisch ontwerp, elektronica, software, operationeel, ... Fri3d Camp inspireerde me om ook zelf aan de slag te gaan. Dat gespeel komt samen in het Fli3d microraket-projectje.